项目名称 |
个体化虚拟腹腔镜手术机器人及智能导航系统 |
项目负责人 |
董蒨 |
所属领域 |
□新一代信息技术☑人工智能☑现代医药□智能网联新能源汽车□高端化工与新材料□现代轻工□未来产业□食品与生物制造 □低空经济□绿色能源☑智能装备□智能家电 |
项目简介 (150字) |
项目面向腹腔镜手术教学、术前规划及术中辅助需求,研发基于患者个体化解剖结构和疾病特征的虚拟腹腔镜手术机器人及智能导航系统。通过医学影像三维重建、生物力学仿真、虚拟手术交互、力反馈及影像实时配准等技术,实现个体化器官建模、虚拟手术操作和术中导航,为外科教学培训、手术规划及精准手术提供数字化、智能化技术支撑。 |
核心竞争力 |
创新性: 面向患者个体化解剖结构构建具有生物力学特征的三维仿生器官模型,将医学影像三维重建、软组织形变仿真、虚拟手术器械交互、力反馈及术中导航等技术进行一体化集成,实现从患者影像到个体化虚拟手术场景的构建。突破软组织弹性形变、器械无穿透交互及异步力反馈仿真等关键技术,提升虚拟腹腔镜手术模拟的真实性和交互性。 先进性: 项目形成虚拟腹腔镜手术机器人软硬件一体化技术体系,可支持患者个体化三维解剖结构表达、实时形变模拟及手术操作交互,并与人工智能辅助分析和术中导航技术相结合。已完成系统关键技术验证及样机研制,具备进一步开展工程化优化和临床场景验证的基础。 |
知识产权情况 (专利、软著等) |
相关研究已申请或授权国内外发明专利14项,其中已授权中国发明专利7项、申请受理中国发明专利7项,并有5项同步申请PCT国际发明专利。上述专利覆盖项目关键技术链条,为后续设备研发、成果转化及产业化应用提供了较好的知识产权支撑。 |
市场应用及发展前景 |
市场应用: 项目主要面向肝胆、胃肠、泌尿等腹腔镜手术的临床应用,可基于患者术前CT/MRI影像构建个体化三维解剖及生物力学模型,形成与患者真实解剖结构相对应的虚拟手术场景,实现术前手术方案规划、虚拟手术预演、关键解剖结构识别及风险区域评估,并结合术中影像配准与导航技术,为实际手术操作提供辅助决策和精准导航支持,提高复杂腹腔镜手术的个体化、精准化水平。 发展前景: 随着精准外科、数字医学、人工智能及手术机器人技术不断发展,临床对患者个体化手术规划、虚拟手术预演及术中智能导航的需求日益增加。项目可进一步拓展至肝胆、胃肠、泌尿、妇科等多类复杂微创手术,形成集个体化三维重建、虚拟手术规划、生物力学仿真和术中导航于一体的数字化手术平台,并与腹腔镜及手术机器人系统深度融合,具有良好的临床应用价值和产业化发展前景。 |
项目估值及融资计划 |
1.该成果转化项目预估市场值:3000万元。 2.资金需求及用途:项目转化预计需要资金800万元。 (1)设备研发与制造:500万元。 (2)市场推广与销售:150万元。 (3)运营与售后服务:150万元。 3.投资回报:预计投资回报率约20%—30%,投资回收期3—5年。 |
项目成熟度 |
□实验室阶段 □小试阶段 ☑中试阶段 □市场化阶段 |
成果转化方式 |
□技术转让☑技术许可 □技术开发 □作价入股☑合作开发 |
项目负责人简介 |
负责人简介: 董蒨教授,日本工程院外籍院士、国家杰出医师、泰山学者攀登专家,青岛大学附属医院小儿外科二级教授,山东省数字医学与计算机辅助手术重点实验室创始人、主任,青岛大学数字医学与计算机辅助手术研究院创始人、院长。长期致力于小儿肝胆疾病及实体肿瘤精准化、微创化、智能化诊疗研究,在数字医学与医学装备研发领域取得多项原创性成果,曾获国家科学技术进步奖二等奖、山东省科技进步一等奖、中国专利奖及青岛市最高科技奖等。 研究方向: 小儿肝胆疾病及实体肿瘤精准诊疗、数字医学、计算机辅助手术、三维可视化、虚拟手术、智能手术导航及医学装备研发。 |
图片展示 |
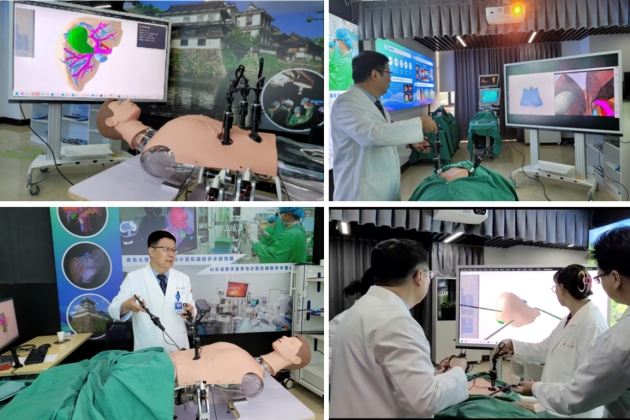
个体化虚拟可形变仿生模型嵌入虚拟腹腔镜手术机器人(PVLap Robot)初始样机的实际应用效果 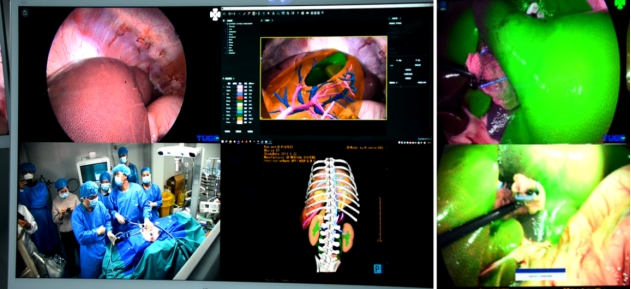
术中实时导航技术展示 |